重点摘要
NEURA Robotics 于 2026 年 10 月 14 日宣布推出 Neuron AI 物理 AI 模型,称其能连接多感官输入与机器人动作 NEURA Robotics。公司还介绍了一场即将举行的洗衣演示,但公告没有提供独立的可靠性结果 NEURA Robotics。
NEURA Robotics 将 Neuron AI 定位为多感官机器人模型
NEURA Robotics 于 2026 年 10 月 14 日宣布推出 Neuron AI,称其为 Physical AI 多模态基础模型 NEURA Robotics 的 Neuron AI 公告。公司表示,模型整合 3D 视觉、触觉、音频、机器人状态与语言,并通过记忆连接当前感知和先前事件 NEURA Robotics。公司称,其目标是让模型不只依赖摄像头输入,并在物体离开机器人视野后保留相关上下文 NEURA Robotics。
公司将这套设计称为 Perception-Language-Action(PLA),即把感官输入和先前事件连接到实体动作的架构 NEURA Robotics 的 PLA 说明。NEURA 表示,训练数据来自真实世界机器人数据、经仿真扩增的数据和人类演示,并称同一个共享模型使用五种自家机器人本体及其不同夹爪和手部进行训练 NEURA Robotics。这些是公司对训练方法的说明,并非技能能否跨机器人本体或任务迁移的独立测量证据。
Gyms、机器人群组更新与预定的洗衣处理演示
NEURA 将 NEURA Gyms 描述为在部署前收集数据、训练技能和进行基准测试的基础设施 NEURA Robotics 的 NEURA Gyms。公司表示,Neuraverse 平台旨在向机器人群组部署并更新能力;客户则可以针对自身任务微调模型,并将这些技能保密 NEURA Robotics。这些组件合起来描述了一套从数据收集、技能开发到部署和修订的规划流程,但公告没有量化其性能。
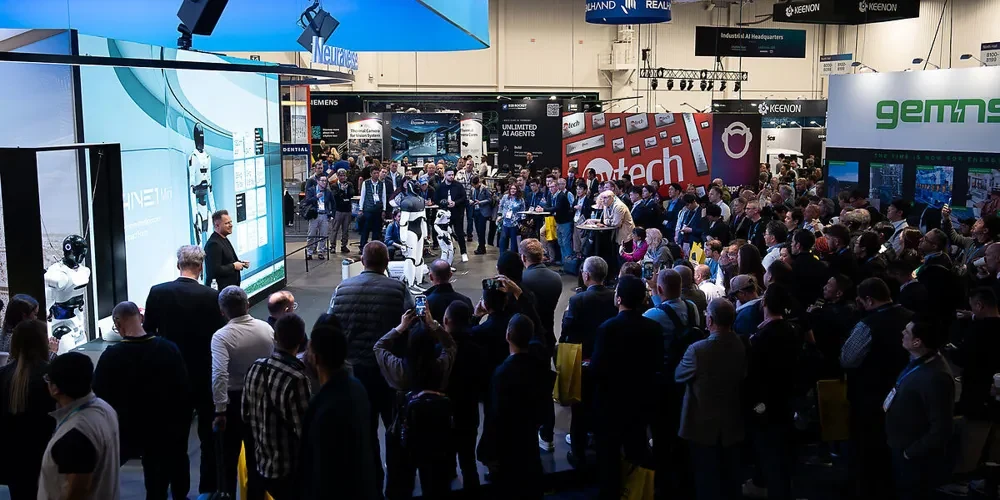
NEURA 将“Time-to-Skill”列为核心进展指标,意指机器人学习并可靠执行任务所需的速度 NEURA Robotics。公司表示,其 4NE1 人形机器人计划于 2026 年 10 月 20 日至 22 日在 NVIDIA GTC Berlin 演示一段十一分钟的洗衣处理流程 NEURA Robotics。截至本文 10 月 18 日刊发时,这仍是计划中的演示,并非已完成的展示,也不能证明机器人能够常态化自主运行。
编辑分析:APAC 买家采用前应测试什么
对于 APAC 制造业和服务业运营者而言,值得关注的不只是机器人模型能接收更多种类的输入,而是能否评估一项技能是否可在不同机器人形态间教授、测试和维护,再根据本地工作流程进行调整,同时不放弃对任务专属知识的控制。这是采购时应探究的问题,并不意味着系统已经能在实践中提供可迁移技能或私有部署。
买家应询问“Time-to-Skill”究竟如何计算:演示的次数和时长、工程投入、重试次数,以及判定任务可靠的门槛。应要求提供在有代表性的班次、物体、光照、接触条件和机器人配置下的任务结果,并明确如何统计失败、安全干预和恢复。对于评估本地化调整的组织,还应查明哪些数据会离开现场、谁能访问微调后的技能、如何验证并回滚更新,以及模型变更影响既有流程时可获得哪些支持。
公告尚未证实的事项
公告没有提供 Neuron AI 的量化任务成功率、可靠性测量、评估流程或比较结果 NEURA Robotics。公告也未披露各类训练数据的占比、模型在五种机器人本体间的性能差异,或技能学习说法所依据的基准测试 NEURA Robotics。这些细节很重要,因为共享模型架构本身并不能证明不同硬件或作业条件下的能力相同。
预定的 4NE1 流程或许能呈现一项任务,但单次演示无法证明结果可重复、能从突发情况中恢复,或能在不同场地维持相同表现。读者应核实 10 月 20 日至 22 日的展示是否如期举行、机器人实际完成了哪些工作,以及是否在公开的条件下重复执行。更广泛而言,接下来值得寻求的证据包括可供独立审视的任务数据、明确的可靠性与 Time-to-Skill 定义,以及能够区分成功展示与持续运行的部署结果。
资料来源与采编说明
本文根据 NEURA Robotics 的公司公告撰写,并非独立媒体报道。本文未对公告中的能力和训练说法进行独立评估;公告也未提供量化的可靠性或任务成功率结果。
本文根据所列公开报道进行原创整理与分析,并使用 AI 辅助撰稿与翻译。报道中的主张均保留来源归属。