要点
Neubilityは2026年9月29日、航法と物理作業の連携を目指す車輪型ヒューマノイドBilliを発表した。産業現場での実証試験は計画段階で、物体操作や信頼性の実証結果は発表されていない。
Neubility、物理作業を担う車輪型ロボットBilliを発表
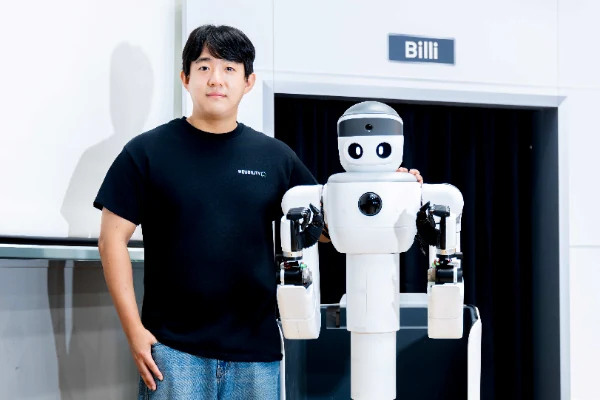
韓国のロボット企業Neubilityは2026年9月29日、Billiを一般公開し、自律移動と物体の操作をつなぐハイブリッド型ヒューマノイドと位置付けた。 Beyond Postによる会社発表の報道によると、製品は自律配送ロボットNeubiの運用を通じて蓄積した空間知能を基盤とする。 TechTimesも公開発表を報じている。
両媒体によると、Billiは車輪式の移動台車、両腕と両手を備えた上半身、昇降可能で360度回転する胴体を持つ。 Beyond Postは、用途に応じて構成を変えられる貨物スペースを紹介した。 TechTimesが説明する想定手順は、対象地点へ移動し、胴体の高さを調整して物品をつかみ、貨物スペースに収めて運搬する流れだ。
カメラ航法で物品操作を含む作業工程を目指す
報道によると、BilliはLiDARではなくカメラを使って航法を行う。Neubilityはカメラを使った地図不要の自律走行とビジュアルSLAMを採用すると説明している一方、TechTimesは、暗所、視覚的に均一な空間、反復的な環境では視覚航法が難しくなる可能性を指摘した。Beyond Postによる技術方針の報道とTechTimesによる制約の説明は、想定するセンシング方式と検証すべき環境条件を示している。
Neubilityは2026年下半期に、食品・飲料製造、物流・流通、交通拠点で概念実証を行う計画だ。同社は作業性能、運用安定性、現場への適合性を評価し、空間理解、移動、対象への接近、物体認識と操作に関するデータを収集するとしている。Beyond Postは同社の試験計画を報じた。TechTimesも、概念実証を公表済みの成果ではなく試験として説明している。
編集分析:APACの導入側は移動から操作へのつながりを検証すべき
APACの製造業や物流事業者にとって重要なのは、車輪型ロボットが作業場所に到達できるかだけではない。実際のレイアウト、照明、人の往来、物品のばらつきの下で、航法、対象への接近、把持、積載、その後の運搬が、反復可能な一連の作業として成立するかが問われる。評価では、移動の成功と作業完了を分けて記録し、どの段階で失敗するのか、人の介入が必要になるのかを確認するとよい。
導入を検討する側は、試験対象となる作業と物品、成功や信頼性の定義、把持ミスや経路の遮断、物品位置の変化からの復旧が評価に含まれるかを尋ねるべきだ。また、ロボットの監督方法、モジュール式貨物スペースの構成が作業手順に与える影響、勤務時間帯や運用条件をまたいだ評価の有無も確認したい。これらはデューデリジェンス上の問いであり、Billiが現時点でその能力を実証したという主張ではない。
航法の運用実績だけでは物体操作の性能を証明できない
TechTimesによると、Neubilityの配送ロボットNeubiは韓国と日本の140拠点で44,000回を超える作業を完了し、同社はその運用履歴をSpatial Robot Foundation Modelの開発に活用している。同記事はNeubiの航法と物体操作を区別し、航法中心のデータがBilliの物体操作性能を高めるとの公表済み証拠は確認できていないと指摘した。TechTimesは数値とデータ転用をめぐる未解決の論点を報じている。一方、Beyond Postが伝えたNeubilityの発表は、150カ所を超える拠点での運用に言及している。
拠点数の違いは、それぞれの報道に帰属させ、確定した同一条件の比較可能な指標として扱わない方がよい。発表と報道には、Billiの物体操作試験の実証結果、定量化された信頼性指標、価格は示されていない。Beyond Postは同社の試験とデータ収集計画を報じた一方、TechTimesは操作性能に関する公表証拠の不足を指摘している。導入側は結論を出す前に、試験手順と結果、航法データと操作成果の関係を確認すべきだ。
情報源と編集方針
製品発表と仕様はNeubilityの発表を伝えたBeyond Postに基づく。TechTimesは追加報道と航法・操作面の制約を伝えているが、いずれもBilliの性能に関する独立した実証結果は示していない。
本記事はリンク先の公開報道を基に独自に整理・分析し、AIを補助的に用いて執筆・翻訳しています。各主張の出典を明示しています。