重點摘要
Neubility於2026年9月29日發表輪式人形機器人Billi,表示其設計將導航與實體作業結合。產業概念驗證仍屬規劃,公告未提供Billi物品操作或可靠性的實證結果。
Neubility發表Billi,定位為執行實體工作的輪式機器人
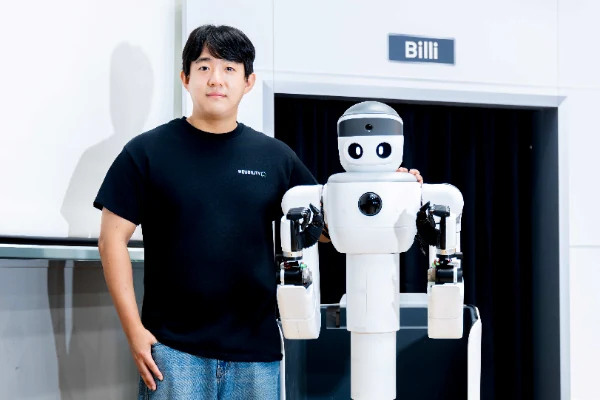
南韓機器人公司Neubility於2026年9月29日公開發表Billi,將其定位為混合型人形機器人,目標是把自主移動與物品操作及實體任務串接起來。 Beyond Post對公司公告的報導指出,產品建立在營運Neubi自主配送機器人所累積的空間智慧之上; TechTimes的報導也記述了這次公開亮相。
根據兩篇報導,Billi採用輪式底座、具有雙臂與雙手的上半身,以及可升降並旋轉360度的軀幹。 Beyond Post表示,載貨區可依不同任務調整配置; TechTimes描述的預定流程則是先移動到取物點、調整軀幹高度、抓取物品,再將物品放入貨艙並運送。
相機導航預計支援物品操作流程
報導指出,Billi以相機而非光達進行導航。Neubility表示採用相機式無地圖自主移動與視覺SLAM;TechTimes則提醒,視覺導航可能在低光源、視覺特徵單調或重複的環境中遇到困難。Beyond Post對公司技術路線的報導與TechTimes對其限制的說明,呈現了預定感測方式及其可能面對的環境條件。
Neubility計畫於2026年下半年,在食品飲料製造、物流與配送,以及交通樞紐進行概念驗證。公司表示,測試將評估任務表現、營運穩定性與現場適用性,並蒐集空間理解、移動、接近、物品辨識與操作相關資料。Beyond Post報導了公司的測試計畫;TechTimes也將概念驗證描述為測試工作,而非已公布的成果。
編輯分析:亞太買家應檢視移動與操作之間的銜接
對亞太製造業與物流業者而言,關鍵不只是輪式機器人能否抵達工作站,而是導航、靠近目標、抓取、裝載及後續運送,能否在現場實際的動線、照明、人流與物品差異下,組成可重複執行的流程。評估時應分別記錄移動成功與任務完成,並確認工作流程在哪些環節失敗,或需要人員介入。
採購方可詢問概念驗證涵蓋哪些任務與物品、如何定義成功與可靠性,以及結果是否包括抓取失敗、路線受阻或物品位置變動後的復原能力。也應釐清機器人如何接受監督、不同模組化貨艙配置會如何影響作業順序,以及是否會跨班次與不同作業條件評估表現。這些是審慎查核問題,不代表Billi目前已具備相關能力。
導航營運經驗尚不足以證明物品操作能力
TechTimes報導,Neubility的Neubi配送機器人在南韓與日本140個地點完成超過44,000次作業,公司並將這些營運經驗用於開發Spatial Robot Foundation Model。該報導也區分Neubi的導航功能與物品操作,並指出尚未看到公開證據證明以導航為主的資料能提升Billi的操作能力。TechTimes報導了這些數字與尚待釐清的資料移轉問題;Beyond Post轉述的Neubility公告則提到在150多個地點營運。
兩篇報導的地點數字應各自依來源歸屬,不宜直接視為已確認且可直接比較的同一項指標。公告與媒體報導未提供Billi操作測試的實證結果、量化可靠性指標或公開價格。Beyond Post報導了公司的測試與資料蒐集計畫,而TechTimes指出操作能力仍缺乏公開證據;業者在下結論前,應查核測試規程、結果,以及導航資料與操作成果之間的關聯。
資料來源與採編說明
產品發布與規格依據Beyond Post對Neubility公司公告的報導;TechTimes另提供產品報導及導航、操作能力的限制說明。兩篇報導均未提供Billi性能的獨立實測結果。
本文根據所列公開報導進行原創整理與分析,並使用 AI 輔助撰稿與翻譯。報導中的主張均保留來源歸屬。