重点摘要
Neubility于2026年9月29日发布轮式人形机器人Billi,称其设计将导航与实体作业结合。产业概念验证仍属计划,公告未提供Billi物品操作或可靠性的实证结果。
Neubility发布Billi,定位为执行实体工作的轮式机器人
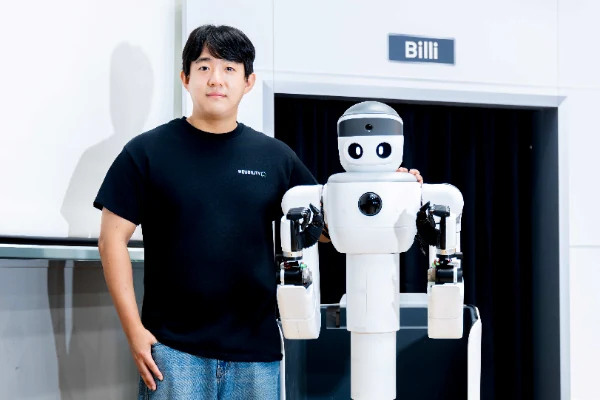
韩国机器人公司Neubility于2026年9月29日公开发布Billi,将其定位为混合型人形机器人,目标是把自主移动与物品操作及实体任务连接起来。 Beyond Post对公司公告的报道指出,产品建立在运营Neubi自主配送机器人所积累的空间智能之上; TechTimes的报道也记述了这次公开亮相。
据两篇报道,Billi采用轮式底座,配有双臂和双手的上半身,以及可升降、旋转360度的躯干。 Beyond Post称,载货区可根据不同任务调整配置; TechTimes描述的预定流程是先移动到取物点、调整躯干高度、抓取物品,再把物品放入货舱并运送。
相机导航计划支持物品操作流程
报道指出,Billi使用相机而非激光雷达进行导航。Neubility称其采用基于相机的无地图自主移动和视觉SLAM;TechTimes则提醒,视觉导航在低光照、视觉特征单调或重复的环境中可能遇到困难。Beyond Post对公司技术路线的报道和TechTimes对其限制的说明,呈现了计划采用的感知方式及其可能面临的环境条件。
Neubility计划于2026年下半年,在食品饮料制造、物流与配送以及交通枢纽开展概念验证。公司称,测试将评估任务表现、运营稳定性和现场适用性,并收集空间理解、移动、接近、物品识别与操作相关数据。Beyond Post报道了公司的测试计划;TechTimes也将概念验证描述为测试工作,而非已经公布的成果。
编辑分析:亚太买家应检查移动与操作之间的衔接
对于亚太制造业和物流业者,关键不只是轮式机器人能否抵达工作站,还在于导航、靠近目标、抓取、装载和后续运输,能否在现场实际的布局、照明、人流和物品差异下,构成可重复执行的流程。评估时应分别记录移动成功与任务完成情况,并查明工作流程在哪些环节失败,或需要人员介入。
采购方可以询问概念验证涵盖哪些任务和物品、如何定义成功与可靠性,以及结果是否包括抓取失败、路线受阻或物品位置变化后的恢复能力。还应明确机器人如何接受监督、不同模块化货舱配置如何影响作业顺序,以及是否会在不同班次和作业条件下评估表现。这些属于尽职调查问题,并不表示Billi目前已具备相关能力。
导航运营经验尚不能证明物品操作能力
TechTimes报道,Neubility的Neubi配送机器人已在韩国和日本140个地点完成超过44,000次作业,公司正将这些运营经验用于开发Spatial Robot Foundation Model。该报道还区分了Neubi的导航功能与物品操作,并称尚未看到公开证据证明以导航为主的数据能提升Billi的操作表现。TechTimes报道了这些数字和仍待厘清的数据迁移问题;Beyond Post转述的Neubility公告则提到在150多个地点运营。
两篇报道中的地点数量应分别归于各自来源,不宜直接视为已经核实且可以直接比较的同一项指标。公告和媒体报道没有提供Billi操作测试的实证结果、量化可靠性指标或公开价格。Beyond Post报道了公司的测试和数据收集计划,而TechTimes指出操作能力仍缺乏公开证据;运营方下结论前,应核查测试方案、结果,以及导航数据与操作表现之间的关联。
资料来源与采编说明
产品发布和规格依据Beyond Post对Neubility公司公告的报道;TechTimes另提供产品报道以及导航、操作能力的限制说明。两篇报道均未提供Billi性能的独立实测结果。
本文根据所列公开报道进行原创整理与分析,并使用 AI 辅助撰稿与翻译。报道中的主张均保留来源归属。